Kontaktiton tunnistustekniikka ajaa teollisuusautomaation päivitystä
Älykkään valmistuksen, automatisoidun tuotantolinjan ja teollisuusrobotin kehityksen myötä tarkoista, nopeista ja vakaista esineiden tunnistusmenetelmistä on tullut tärkeä osa nykyaikaista teollista ohjausjärjestelmää. Perinteiset mekaaniset rajakytkimet vaativat suoran kosketuksen kohdeobjektiin; Pitkäaikainen käyttö-johtaa usein kulumiseen, mittausvirheisiin ja kohonneisiin ylläpitokustannuksiin. Sitä vastoin induktiivisilla lähestymisanturikytkimillä on kosketukseton havaitseminen, korkea luotettavuus ja sopeutumiskyky teollisuusympäristöihin. Niitä käytetään laajalti koneissa, pakkauslinjoissa, autoteollisuudessa, CNC-koneistuksessa, sähkölaitteissa ja muilla teollisuudenaloilla.
Induktiivisia lähestymisanturikytkimiä käytetään pääasiassa metalliesineiden sijainnin, etäisyyden tai läsnäolon havaitsemiseen. Sen sijaan, että ne luottaisivat näköön, paineeseen tai mekaaniseen kosketukseen kohteiden tunnistamisessa, ne käyttävät sähkömagneettisen induktion periaatteita. Havaitsemalla muutokset metalliesineissä, kun ne tulevat magneettikenttään, ne tuottavat nopean kytkentäsignaalin.

I. Mikä on induktioläheisyysanturin kytkin?
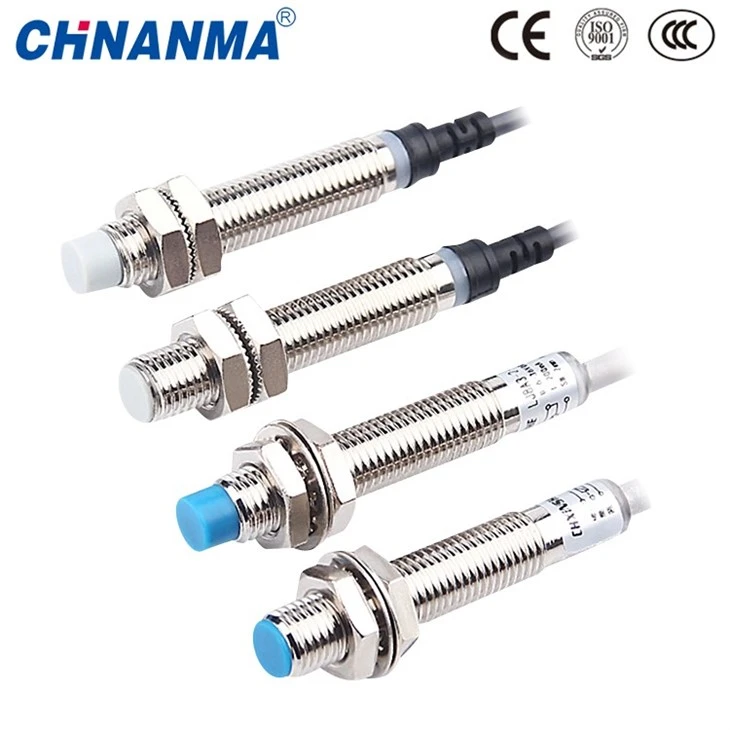
Induktiivinen läheisyysanturikytkin on elektroninen tunnistuslaite, joka havaitsee metallikohteet sähkömagneettisen induktion avulla. Se voi määrittää, onko metalliesine saavuttanut tarkoitetun tunnistusalueen ilman fyysistä kosketusta sen kanssa, ja muuntaa tulokset sähköiseksi signaaliulostuloksi.
Toisin kuin tavalliset mekaaniset kytkimet, induktiiviset läheisyysanturit eivät liikuta koskettimia, eivätkä ne siksi ole alttiina toistuvien toimintojen aiheuttamalle mekaaniselle kulumiselle. Lisäksi, koska tunnistusprosessi ei vaadi suoraa kosketusta työkappaleeseen, iskun tai vaurion riski laitteen käytön aikana on minimaalinen.
Induktiiviset läheisyysanturit koostuvat yleensä seuraavista ydinkomponenteista:
1. Oskillaattoripiiri
Oskillaattoripiiri on ydinmoduuli tunnistussignaalin tuottamiseksi. Kun sisäinen käämi sähköistetään, se tuottaa korkeataajuista{1}}vaihtovirtaa, joka luo vaihtomagneettikentän.
2. Tunnistuskela
Tunnistuskela asennetaan yleensä lähelle anturin tunnistuspintaa generoimaan ja havaitsemaan muutoksia sähkömagneettisissa kentissä. Kun metalliesine tulee tunnistusalueelle, sähkömagneettinen tila käämin ympärillä muuttuu.
3. Signaalinkäsittelypiiri
Signaalinkäsittelypiiri analysoi värähtelyn amplitudin metallikohteiden läsnäolon määrittämiseksi. Ohjaussignaali lähetetään lähtöliittimeen, kun määritettyä ehtoa vastaava muutos on 4. Output Module
Lähtömoduulit käyttävät tyypillisesti PNP- tai NPN-transistorilähtöjä liittääkseen PLC:hen, ohjaimiin tai automaatiolaitteisiin laitteiden ohjaamiseksi.
II. Perusperiaatteet metalliesineiden havaitsemiseksi induktiivisen läheisyysanturin avulla
Induktiiviset läheisyysanturit luottavat "sähkömagneettiseen induktioon" ja "pyörrevirtavaikutukseen" metalliesineiden havaitsemiseksi.
Tietyt toimintaprosessit voidaan tiivistää seuraavasti:
Anturit luovat magneettikenttiä → Magneettikentän energiankulutussignaalilähtö.
Prosessi on seuraava:
1. Anturit tuottavat korkeataajuisia-vaihtuvia magneettikenttiä
Kun sisäinen oskillaattori on aktivoitu, se ohjaa ilmaisinkelaa ja tuottaa korkeataajuisen{0}}vaihtelevan magneettikentän. Tämä magneettikenttä säteilee anturin tunnistuspinnasta ja muodostaa havaintoalueen.
Kun lähellä ei ole metalliesinettä, värähtelypiiri on vakaa eikä anturi anna tunnistussignaalia.
2. Metalliesine tulee tunnistusalueelle
Kun johtava metalliesine – kuten rauta, ruostumaton teräs, kupari tai alumiini – lähestyy anturia, siihen vaikuttaa vaihtuva magneettikenttä.
Sähkömagneettisen induktion mukaan metallin sisään syntyy pyöreä virta, jota kutsutaan pyörteeksi.
Nämä pyörrevirrat tuottavat magneettikenttiä vastakkaisiin suuntiin ja neutraloivat tehokkaasti anturin synnyttämän alkuperäisen magneettikentän.
3. Pyörteet vähentävät värähtelevää energiaa
Kun metalli imee jonkin verran sähkömagneettista energiaa, energiahäviö anturin värähtelypiirissä kasvaa, mikä saa värähtelyamplitudin pienenemään.
Mitä lähempänä metalli on anturia, sitä voimakkaammat pyörteet ovat ja sitä suurempi on energiahäviö.
Sisäinen tunnistuspiiri valvoo jatkuvasti näitä värähtelyjä; kun muutokset saavuttavat ennalta määrätyn kynnyksen, anturi määrittää "metallikohteen" olemassaolon.
4. Lähtökytkinsignaali
Signaalin käsittelyn jälkeen anturi muuttaa lähtötilaansa-esimerkiksi:
Metal{0}}vapaa Kohde: OFF lähtö;
Metallica tunnistusalueelle: lähtö auki.
Tämä signaali voi ohjata suoraan releitä, solenoidiventtiilejä, PLC-tuloa tai automaation ohjausjärjestelmiä laitteiden toiminnan hallitsemiseksi.
III. Miksi induktiiviset läheisyysanturit havaitsevat vain metallin?
Monet käyttäjät ihmettelevät: Kuinka induktiiviset läheisyysanturit voivat havaita terästä, mutta eivät muovia, lasia tai puuta? Syynä on lähinnä havaitsemisperiaatteiden ero.
Induktiiviset anturit luottavat pyörrevirtojen syntymiseen johtavissa materiaaleissa; Metalleilla on korkea sähkönjohtavuus, minkä ansiosta ne voivat tuottaa merkittäviä induktiivisia virtoja vaihtelevissa magneettikentissä.
Esimerkiksi:
Rautametallit (esim. rauta, ruostumaton teräs)
Niillä on voimakas sähkömagneettinen vaste ja ne tuottavat selkeitä pyörteitä, mikä johtaa pidemmälle tunnistusalueelle.
ei{0}}rautametallit (esim. alumiini, kupari)
Vaikka havaittavissa, materiaalin magneettiset ominaisuudet voivat vaikuttaa havainnointialueeseen.
Muovi, kumi, lasi
Nämä materiaalit eivät synnytä tehokkaita pyörrevirtoja eivätkä aiheuta merkittäviä muutoksia sähkömagneettisissa kentissä, joten anturit eivät pysty havaitsemaan niitä.
Tämä on keskeinen ero induktiivisten läheisyysanturien ja kapasitiivisten läheisyysanturien välillä. Kapasitiiviset anturit voivat havaita ei-metallisia materiaaleja, kun taas induktiiviset anturit on suunniteltu pääasiassa metallien havaitsemiseen.
IV. JOHDANTO Induktiivisten läheisyysanturien tunnistusalueeseen vaikuttavat tekijät
Käytännön teollisissa sovelluksissa anturin tunnistusalue ei ole kiinteä, ja siihen vaikuttavat useat tekijät.
1. Metallimateriaalin tyyppi
Eri metalleilla on erilainen sähkönjohtavuus ja magnetismi, mikä vaikuttaa pyörrevirtojen vahvuuteen.
Yleensä:
Rautamateriaalit mahdollistavat pidemmän tunnistusalueen;
Ruostumaton teräs vähentää hieman havaitsemisaluetta;
Materiaalit, kuten alumiini ja kupari, saattavat vaatia erikoisantureita.
2. Metallitaulun koko
Mitä suurempi kohdeobjekti, sitä suurempi on vuorovaikutusalue magneettikentän kanssa, mikä luo selvempiä pyörrevirtoja, mikä tekee havaitsemissuorituskyvystä vakaamman.
Jos metallikohde on liian pieni, havaitsemisaluetta voidaan kaventaa.
3. Anturin asennustapa
Asennusetäisyys, ympäröivä metallirakenne, asennusympäristö ja niin edelleen vaikuttavat tunnistustarkkuuteen.
Suurten metalliosien läsnäolo anturin lähellä voi johtaa väärään havainnointiin, joten tunnistusalue on suunniteltava huolellisesti asennuksen aikana.
4. Työympäristö
Teollisuuskohteissa voi tapahtua seuraavaa:
Öljyn saastuminen;
Pöly;
Kosteus/höyry;
Tärinä.
Induktiivisille läheisyysantureille on ominaista ilmatiivis rakenne, joka ei riipu optisista olosuhteista ja takaa erinomaisen vakauden ankarissa teollisuusympäristöissä.
V. Induktiivisten läheisyysanturien tärkeimmät teolliset sovellukset
induktiivisia läheisyysantureita on käytetty laajalti eri teollisuudenaloilla nopean vasteajan, pitkän käyttöiän ja vahvan{0}}häiriönestokyvyn ansiosta.
1. Automatisoidut tuotantolinjat
Käytetään havaitsemaan työkappaleen läsnäolo, määrittämään robottivarren sijainti, paikantamaan kuljetinlaitteet jne. CNC-työstölaitteet
CNC-työstökoneissa niitä käytetään työkalun asennon, työkappaleen kiinnitystilan ja mekaanisen liikeasennon havaitsemiseen.
3. Pakkauskoneet
Pakkauslaitteet vaativat nopean{0}}testauksen tuotteiden sijainnista, kuten:
Laukkujen sijoittaminen;
a) Laitteiston osien laskenta;
Kuljetinlinjan tunnistus.
4. Autojen valmistus
induktiivisia antureita käytetään laajalti autojen tuotantolinjoilla havaitsemaan:
Komponenttien paikat;
Yleiskokouksen asema;
Robottiliikkeen palaute.
V. Sähköiset ja mekaaniset laitteet
Laitteissa, kuten venttiileissä, sylintereissä ja voimansiirtomekanismeissa, niitä käytetään havaitsemaan liikkuvien osien sijainti ja tila.
FAQ
Kysymys 1: Mitä metalleja induktiiviset läheisyysanturit voivat havaita?
Induktiiviset läheisyysanturit havaitsevat pääasiassa johtavia metalleja, kuten rautaa, terästä, ruostumatonta terästä, alumiinia ja kuparia; tunnistusetäisyys voi kuitenkin vaihdella metallityypistä riippuen
Q2: Voivatko induktiiviset läheisyysanturit havaita muovin?
Ei. Induktiiviset anturit toimivat luomalla metallisia pyörrevirtoja; ei-metalliset materiaalit, kuten muovi, lasi ja puu, eivät tuota tehokasta tunnistussignaalia.
Q3: Mikä on induktiivisen läheisyysanturin tunnistusetäisyys?
Tyypilliset tunnistusetäisyydet vaihtelevat muutamasta millimetristä kymmeniin millimetreihin riippuen anturin mallista, kelan koosta ja kohdemateriaalista.